
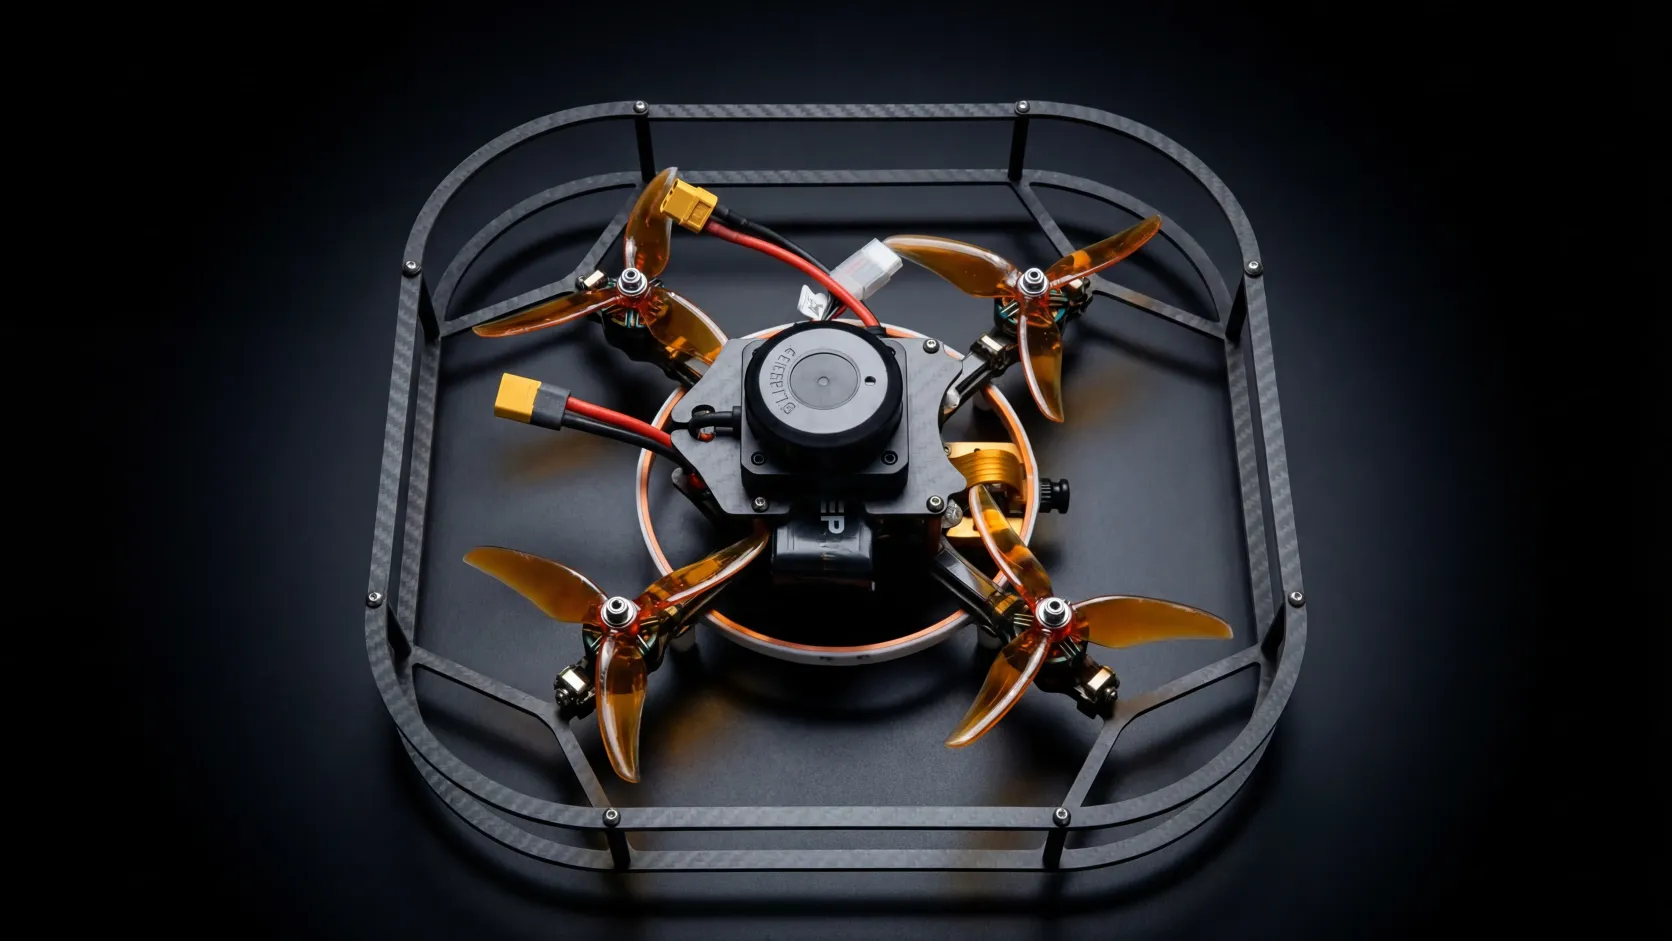
Конструктор программируемого квадрокоптера Клевер 5 Дев
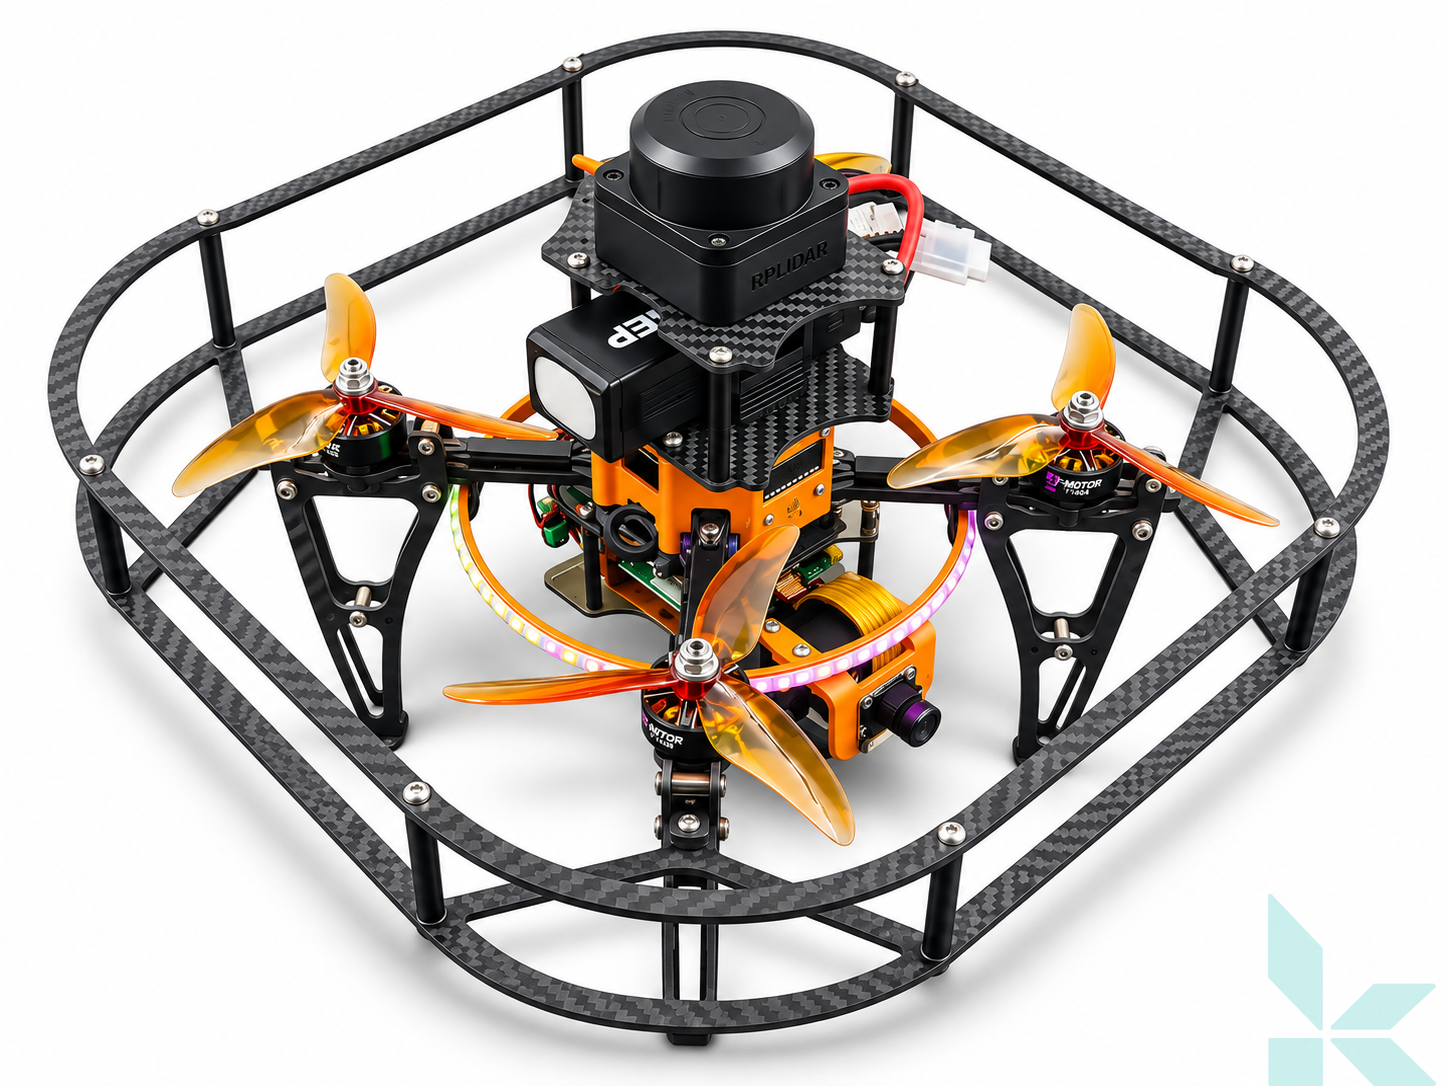
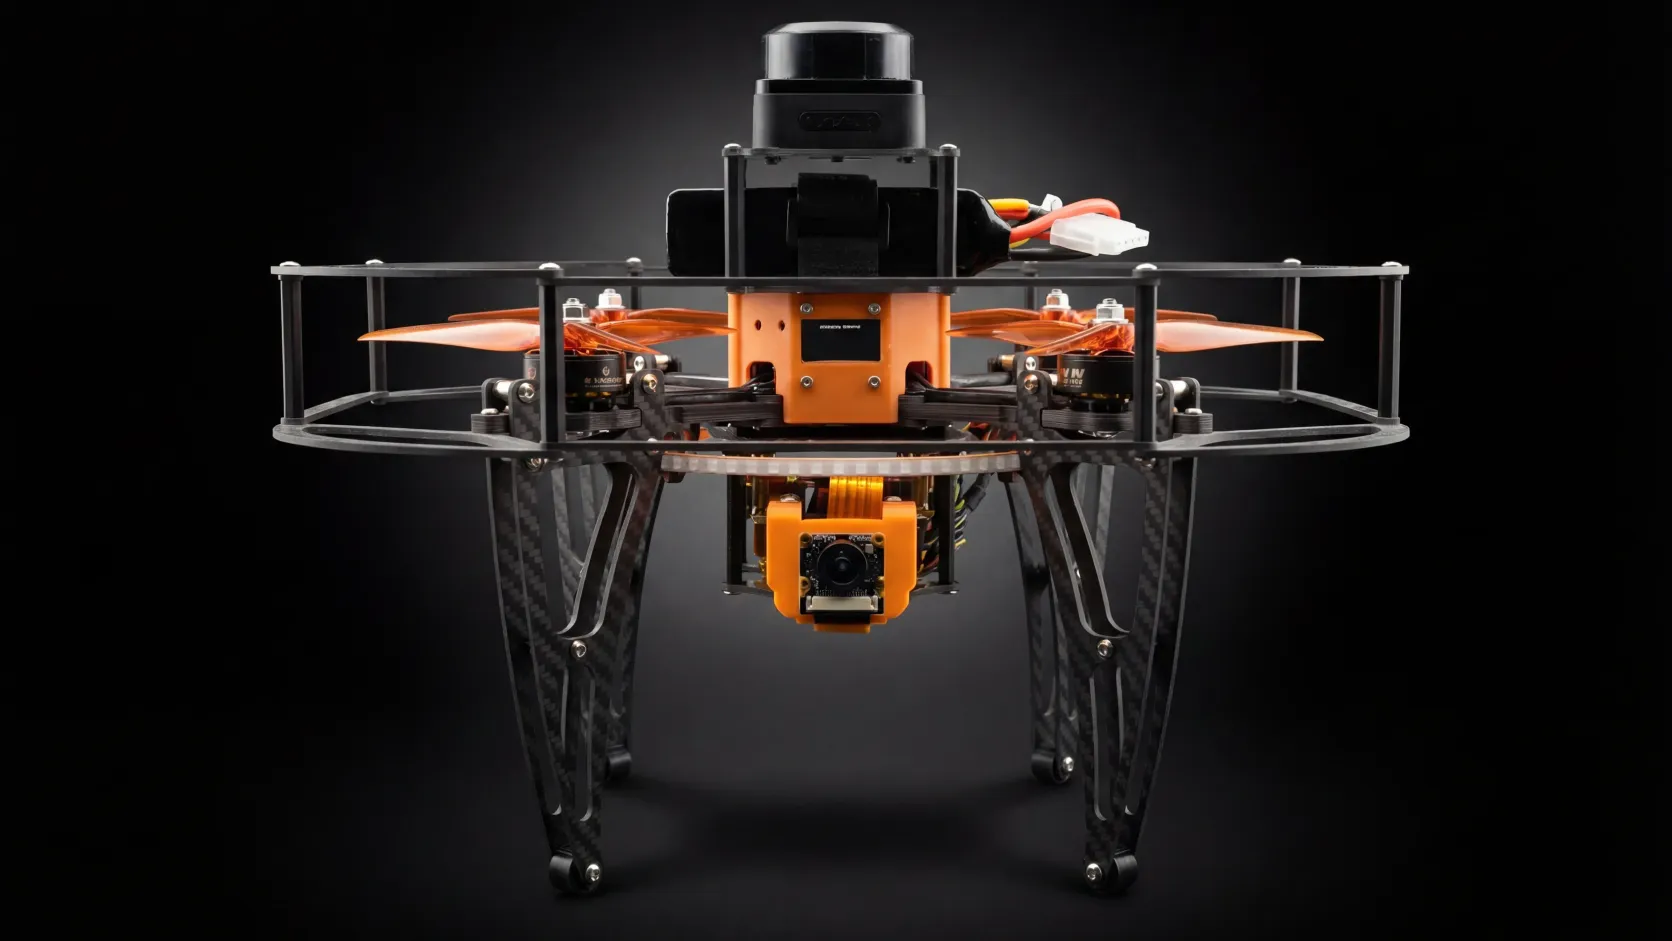
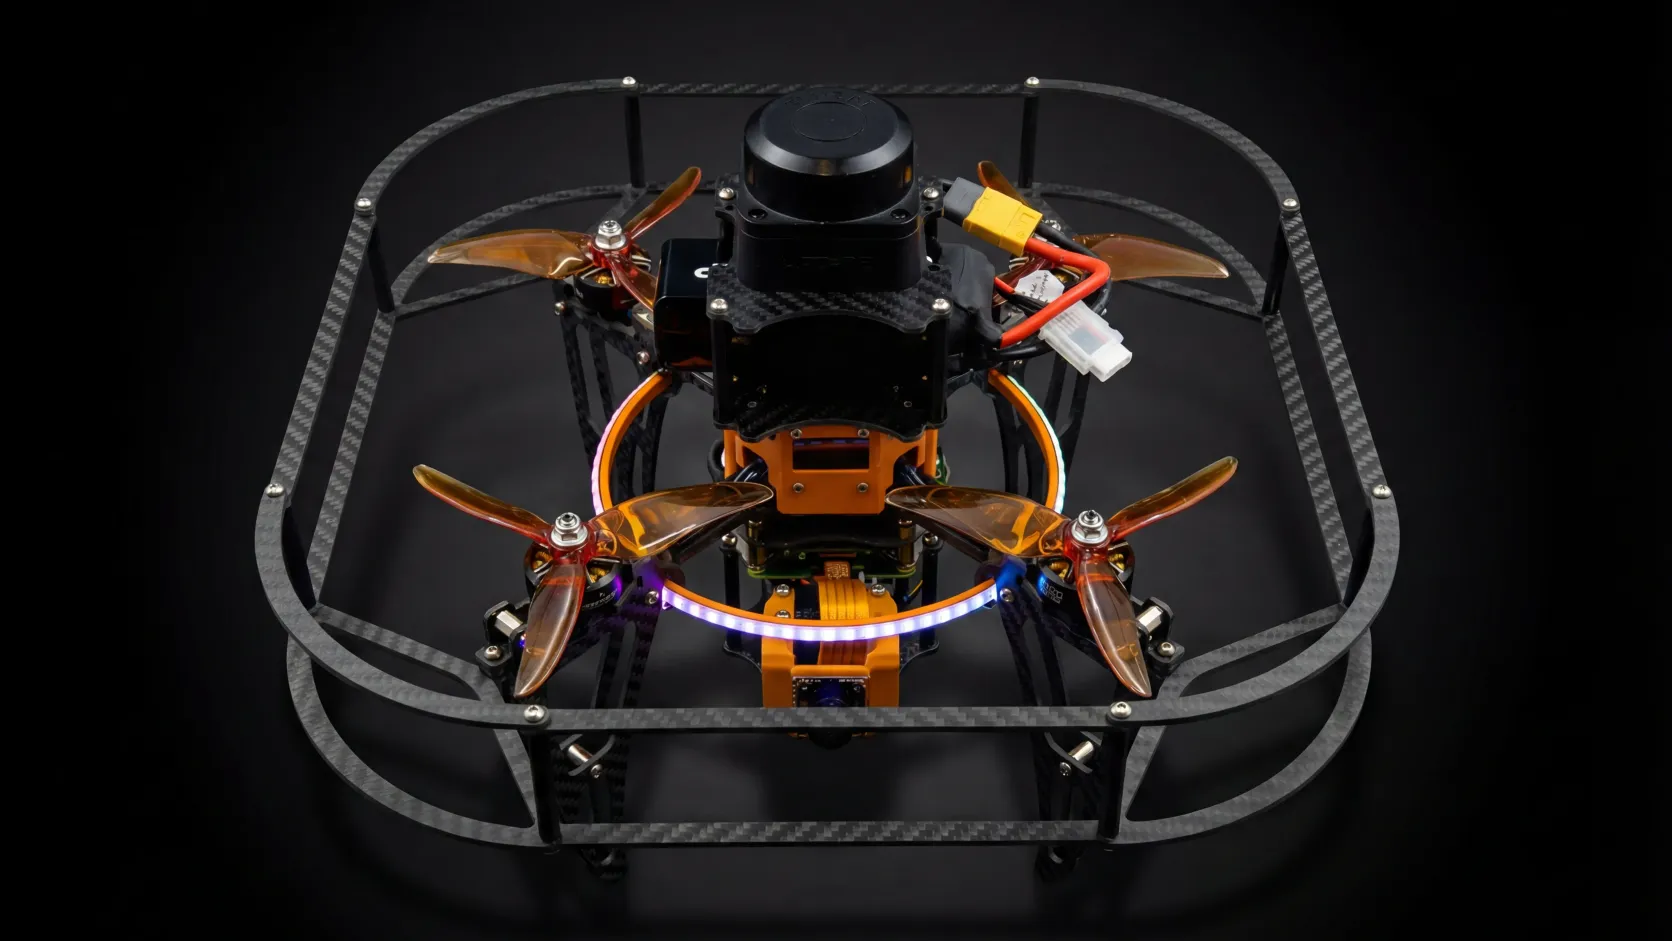
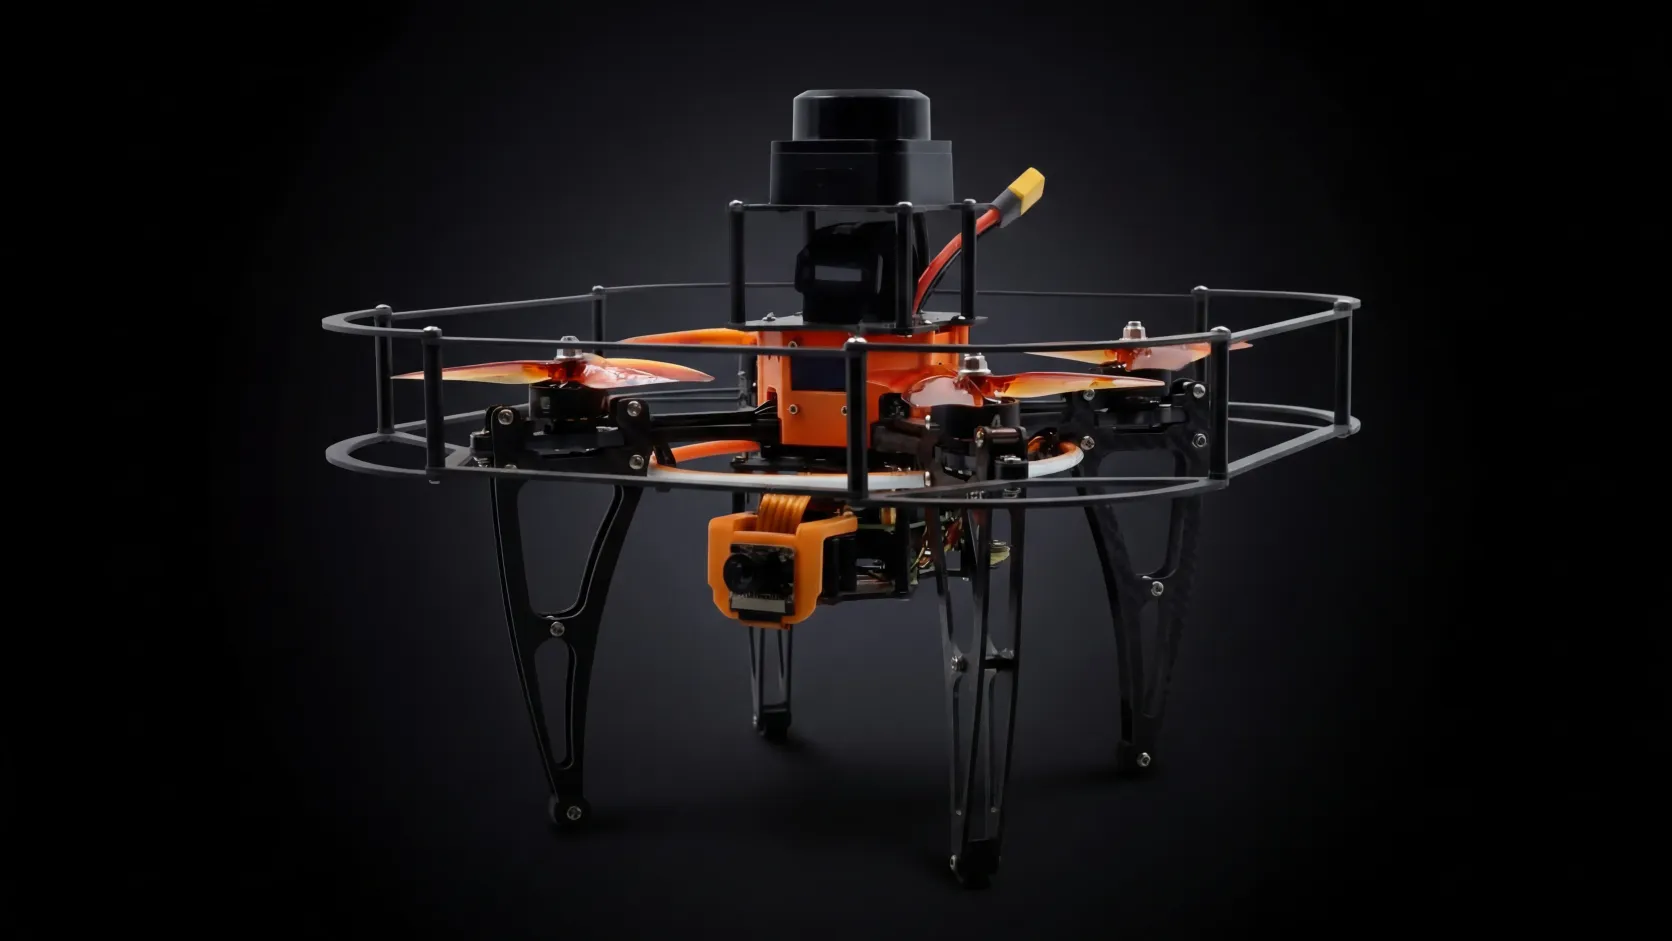
Габариты: 328 × 328 × 106 мм.
Масса: 760 г.
Время полёта: до 12,5 минут.
Максимальная скорость: до 120 км/ч.
Камера: 1080p, поддержка подключения двух камер компьютерного зрения.
Аккумулятор: LiPo 6S, 3000 мА·ч.
Языки программирования: Python, C++, JavaScript.
Программные платформы: ROS2, PX4.
Система позиционирования: Optical Flow и ArUco-маркеры.
Нейросетевые вычисления: модуль производительностью более 26 TOPS.
Дополнительные возможности: поддержка LiDAR 360°, тепловизионных камер и модулей расширения.
Комплектация:
- Конструктор квадрокоптера.
- Пульт дистанционного управления ELRS.
- Камеры компьютерного зрения.
- Одноплатный компьютер Raspberry.
- Вычислительный модуль для работы с нейросетями.
- Аккумулятор 6S.
- Зарядное устройство.
- Комплект инструментов.
- Ремонтный комплект.
- Методические материалы,
- Тепловизионная камера,
- 2D-LiDAR с обзором 360°,
- Оптический датчик потока (Optical Flow)
Клевер 5 ДЕВ — программируемый квадрокоптер-конструктор для изучения беспилотных авиационных систем, робототехники, компьютерного зрения и технологий искусственного интеллекта. Предназначен для инженерного обучения, исследовательских проектов и разработки автономных полётных сценариев.
Модульная архитектура позволяет изучать устройство беспилотника, настраивать его компоненты, подключать дополнительные датчики и разрабатывать собственные программные решения.
Квадрокоптер поддерживает работу с нейросетями непосредственно на борту, а также использование тепловизионных камер, LiDAR и систем компьютерного зрения. Это открывает возможности для моделирования практических задач: поиска объектов, обследования зданий, мониторинга инфраструктуры и автоматизированной навигации.
Три технологии для расширения учебных возможностей:
-
Тепловизионная камера — позволяет обнаруживать тепловые объекты, моделировать поисковые операции и задачи обследования инфраструктуры.
-
2D-LiDAR с обзором 360° — используется для измерения расстояний до объектов, построения карт и обнаружения препятствий.
-
Оптический датчик потока (Optical Flow) — помогает удерживать положение квадрокоптера в помещении без использования GPS.
Система позиционирования может сочетать данные оптического датчика потока с ArUco-маркерами. Это позволяет организовывать учебные полёты с определением координат и выполнением заданных маршрутов.
Поддержка Python, C++, JavaScript и ROS2 делает платформу подходящей для освоения программирования, создания автономных миссий и проведения инженерных экспериментов.
Оборудование рекомендуется для оснащения школьных кабинетов БПЛА, инженерных классов, центров дополнительного образования, колледжей, технопарков и вузов.
Комплект позволяет организовать практико-ориентированное обучение — от сборки и настройки беспилотника до разработки алгоритмов автономного управления и применения искусственного интеллекта.
Габариты: 328 × 328 × 106 мм.
Масса: 760 г.
Время полёта: до 12,5 минут.
Максимальная скорость: до 120 км/ч.
Камера: 1080p, поддержка подключения двух камер компьютерного зрения.
Аккумулятор: LiPo 6S, 3000 мА·ч.
Языки программирования: Python, C++, JavaScript.
Программные платформы: ROS2, PX4.
Система позиционирования: Optical Flow и ArUco-маркеры.
Нейросетевые вычисления: модуль производительностью более 26 TOPS.
Дополнительные возможности: поддержка LiDAR 360°, тепловизионных камер и модулей расширения.
Комплектация:
- Конструктор квадрокоптера.
- Пульт дистанционного управления ELRS.
- Камеры компьютерного зрения.
- Одноплатный компьютер Raspberry.
- Вычислительный модуль для работы с нейросетями.
- Аккумулятор 6S.
- Зарядное устройство.
- Комплект инструментов.
- Ремонтный комплект.
- Методические материалы,
- Тепловизионная камера,
- 2D-LiDAR с обзором 360°,
- Оптический датчик потока (Optical Flow)
Клевер 5 ДЕВ — программируемый квадрокоптер-конструктор для изучения беспилотных авиационных систем, робототехники, компьютерного зрения и технологий искусственного интеллекта. Предназначен для инженерного обучения, исследовательских проектов и разработки автономных полётных сценариев.
Модульная архитектура позволяет изучать устройство беспилотника, настраивать его компоненты, подключать дополнительные датчики и разрабатывать собственные программные решения.
Квадрокоптер поддерживает работу с нейросетями непосредственно на борту, а также использование тепловизионных камер, LiDAR и систем компьютерного зрения. Это открывает возможности для моделирования практических задач: поиска объектов, обследования зданий, мониторинга инфраструктуры и автоматизированной навигации.
Три технологии для расширения учебных возможностей:
-
Тепловизионная камера — позволяет обнаруживать тепловые объекты, моделировать поисковые операции и задачи обследования инфраструктуры.
-
2D-LiDAR с обзором 360° — используется для измерения расстояний до объектов, построения карт и обнаружения препятствий.
-
Оптический датчик потока (Optical Flow) — помогает удерживать положение квадрокоптера в помещении без использования GPS.
Система позиционирования может сочетать данные оптического датчика потока с ArUco-маркерами. Это позволяет организовывать учебные полёты с определением координат и выполнением заданных маршрутов.
Поддержка Python, C++, JavaScript и ROS2 делает платформу подходящей для освоения программирования, создания автономных миссий и проведения инженерных экспериментов.
Оборудование рекомендуется для оснащения школьных кабинетов БПЛА, инженерных классов, центров дополнительного образования, колледжей, технопарков и вузов.
Комплект позволяет организовать практико-ориентированное обучение — от сборки и настройки беспилотника до разработки алгоритмов автономного управления и применения искусственного интеллекта.
